
CRAN-PM est un Vision Transformer à deux branches qui prédit les PM2.5 journalières à 1 km de résolution dans toute l’Europe. Une seule passe avant produit une carte de 29 millions de pixels en 1,8 seconde environ, sur un seul GPU.
L’architecture associe une branche globale à basse résolution (25 km, pour la dynamique continentale) à une branche locale à haute résolution (1 km, pour les détails à l’échelle de la ville), reliées par une attention croisée entre résolutions et un biais qui tient compte de l’altitude. Un module de réordonnancement des patchs guidé par le vent reprend le principe utilisé dans TopoFlow.
Le résultat le plus marquant est le transfert zero-shot : entraîné uniquement sur des données européennes (2017–2021), le modèle produit des prédictions précises des PM2.5 aux États-Unis, au Canada et en Inde sans aucun réentraînement, et reproduit notamment le panache de fumée des incendies canadiens de 2023, qui a dérivé jusque dans l’est des États-Unis.
1 km
Résolution
dans toute l’Europe
96 M
Paramètres
ViT à deux branches
1,8 s
Inférence
29 millions de pixels par carte
0-shot
Transfert
États-Unis, Canada, Inde
Idées clés
- Deux branches, une attention croisée entre résolutions. La branche globale, à basse résolution (25 km), représente la circulation atmosphérique synoptique ; la branche locale, à haute résolution (1 km), représente les gradients urbains ; l’attention croisée les fusionne.
- Une attention qui tient compte de l’altitude. Un biais appris, fondé sur un modèle numérique de terrain, permet au réseau de respecter les contraintes que le relief impose au transport des polluants.
- Réordonnancement des patchs guidé par le vent. Les patchs sont triés selon la direction du vent, pour que l’attention circule en aval des sources.
- Transfert zero-shot d’un continent à l’autre. Entraîné sur l’Europe (2017–2021), testé sur l’Europe (2022), puis évalué tel quel sur les États-Unis, le Canada et l’Inde. Le modèle reproduit d’emblée les fumées d’incendies et les foyers de pollution de la plaine indo-gangétique.
- Décodeur PixelShuffle. Un suréchantillonnage progressif, de la représentation latente à basse résolution jusqu’à la sortie à 1 km, sans interpolation floue.
Visualisations
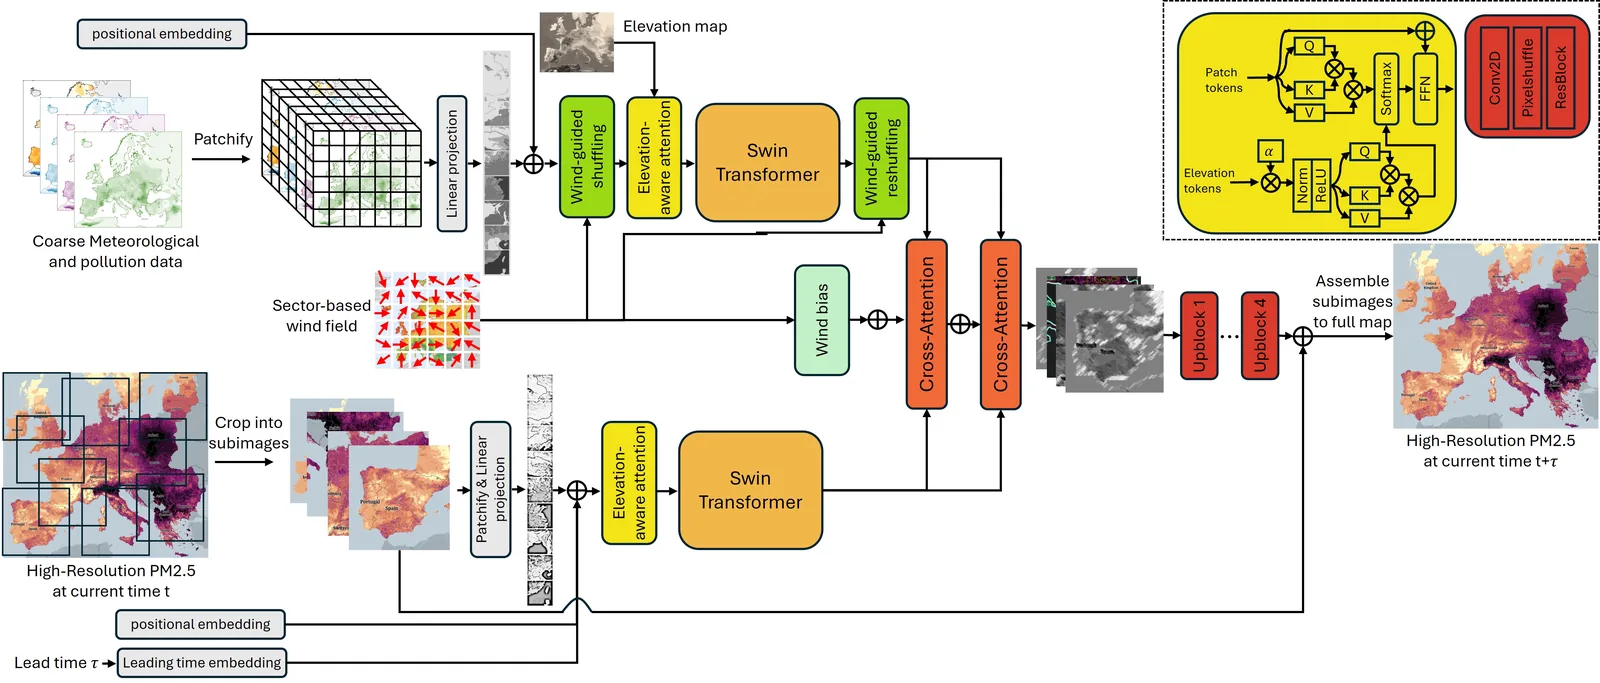 Architecture à deux branches et à résolutions croisées
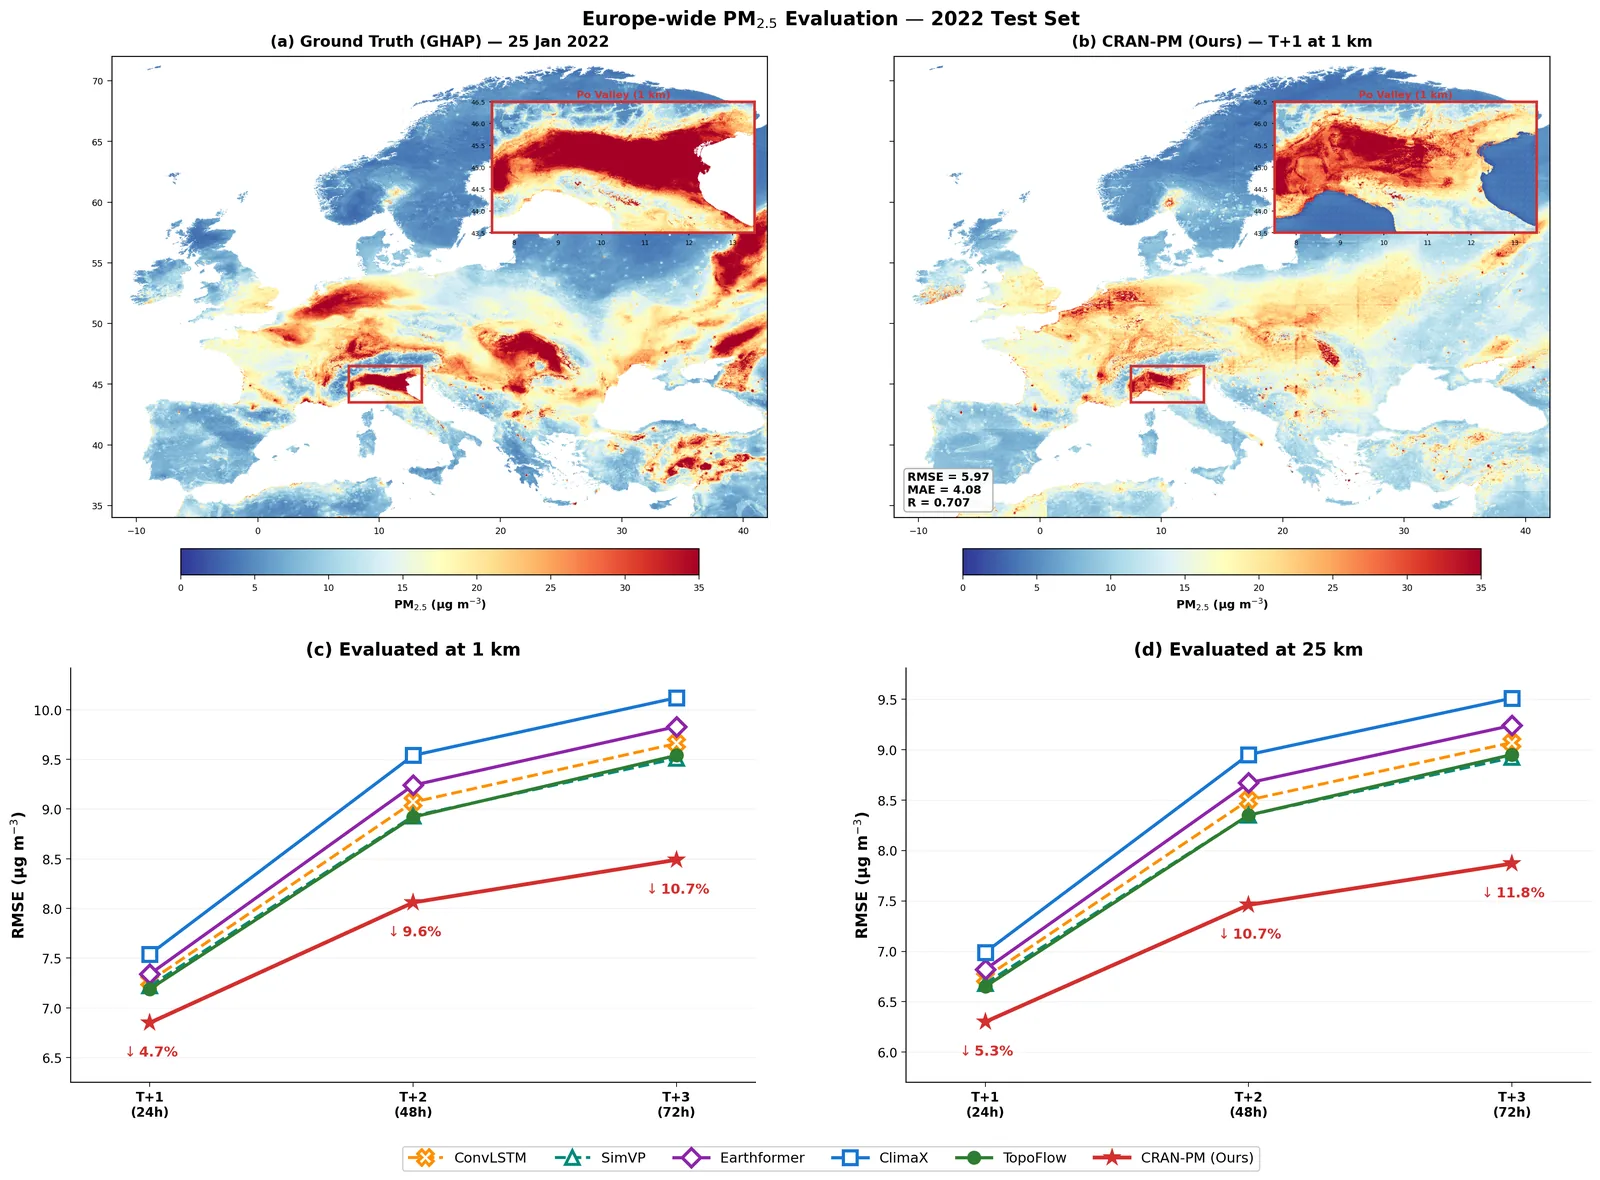 Évaluation à l’échelle de l’Europe : vérité terrain, prédiction, RMSE
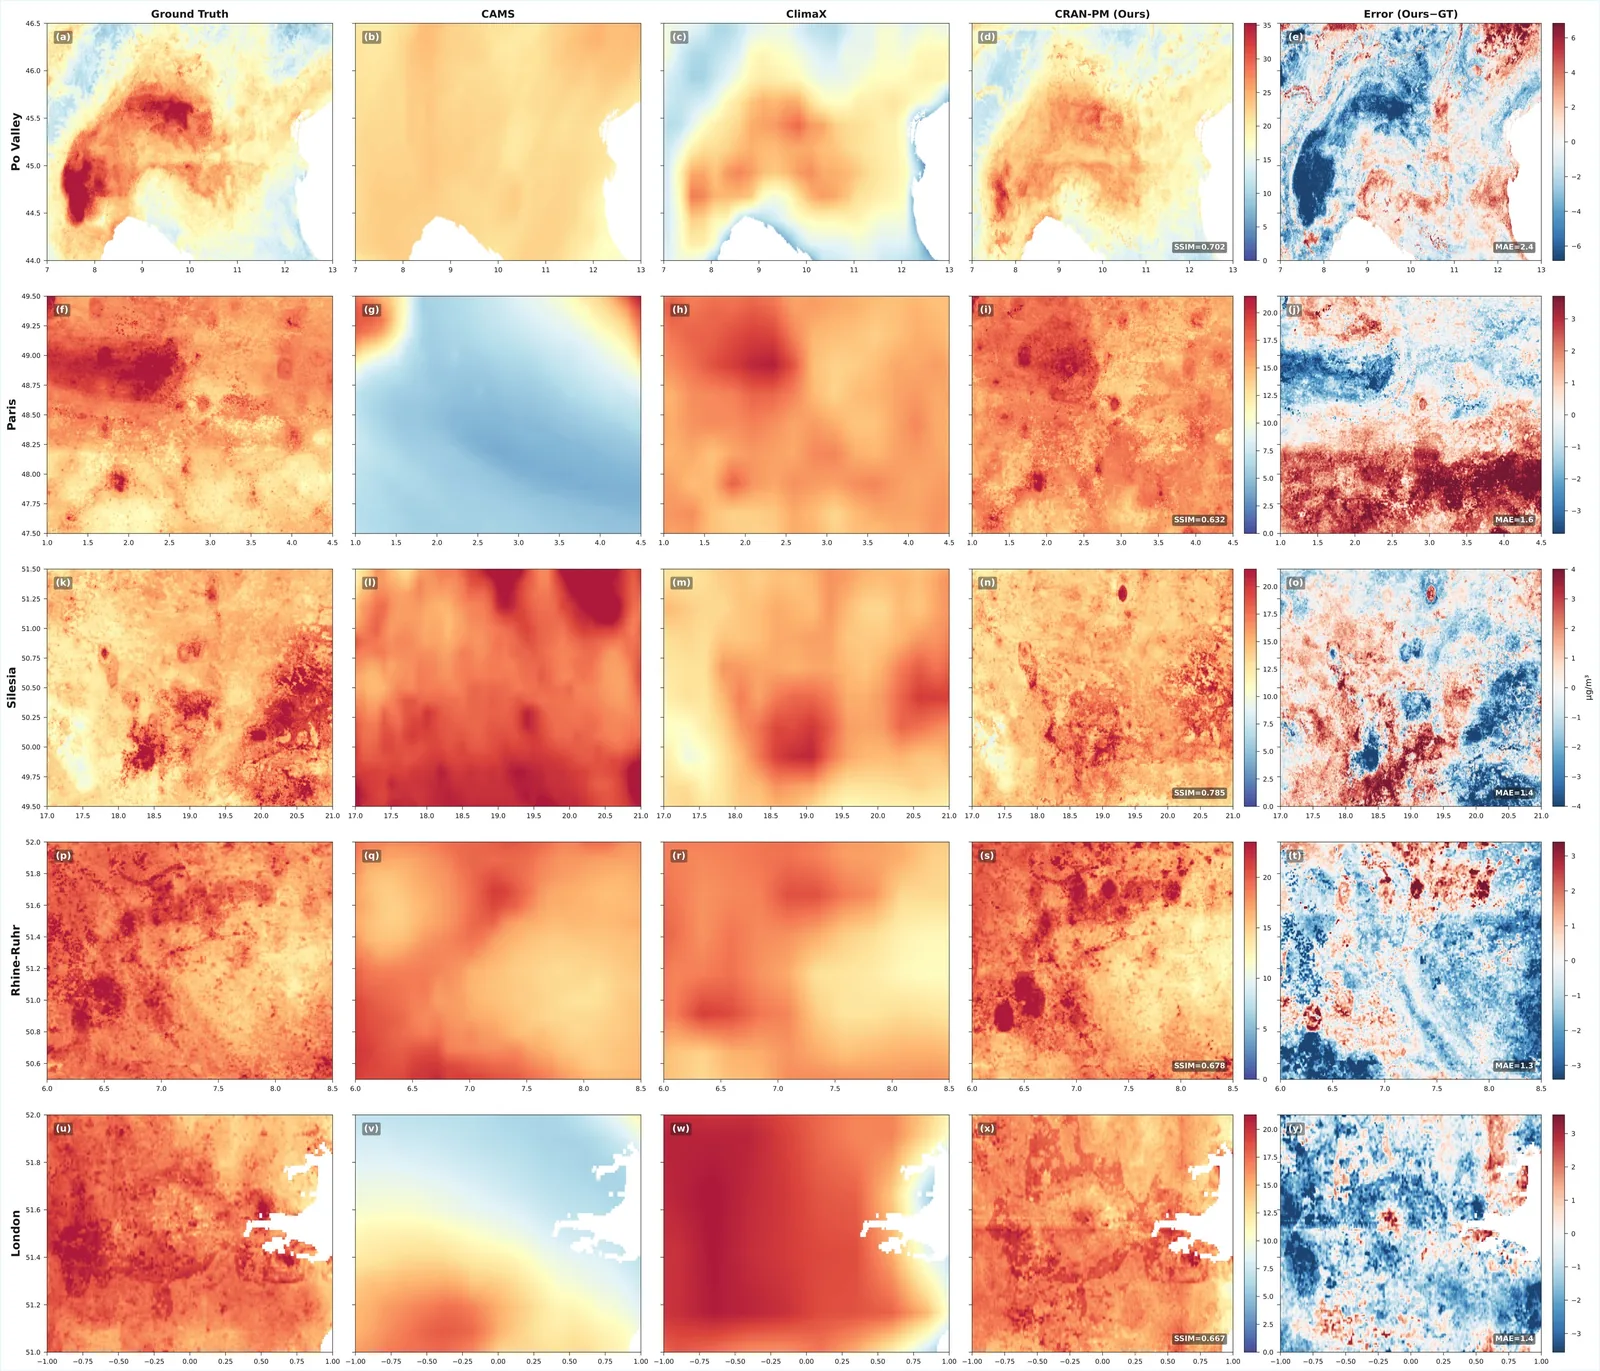 Détail spatial : plaine du Pô, Paris et d’autres zones
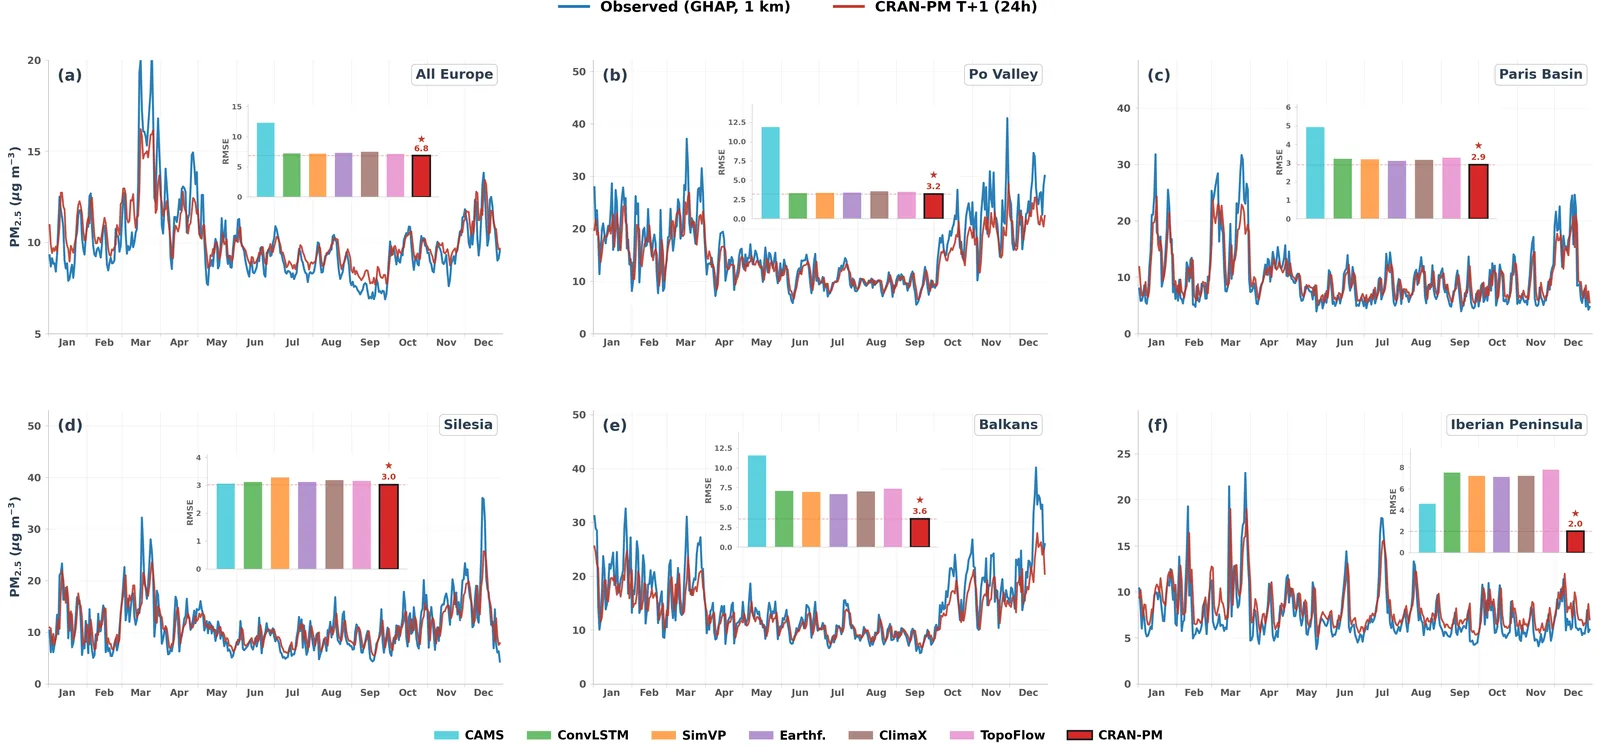 Évolution temporelle dans six régions
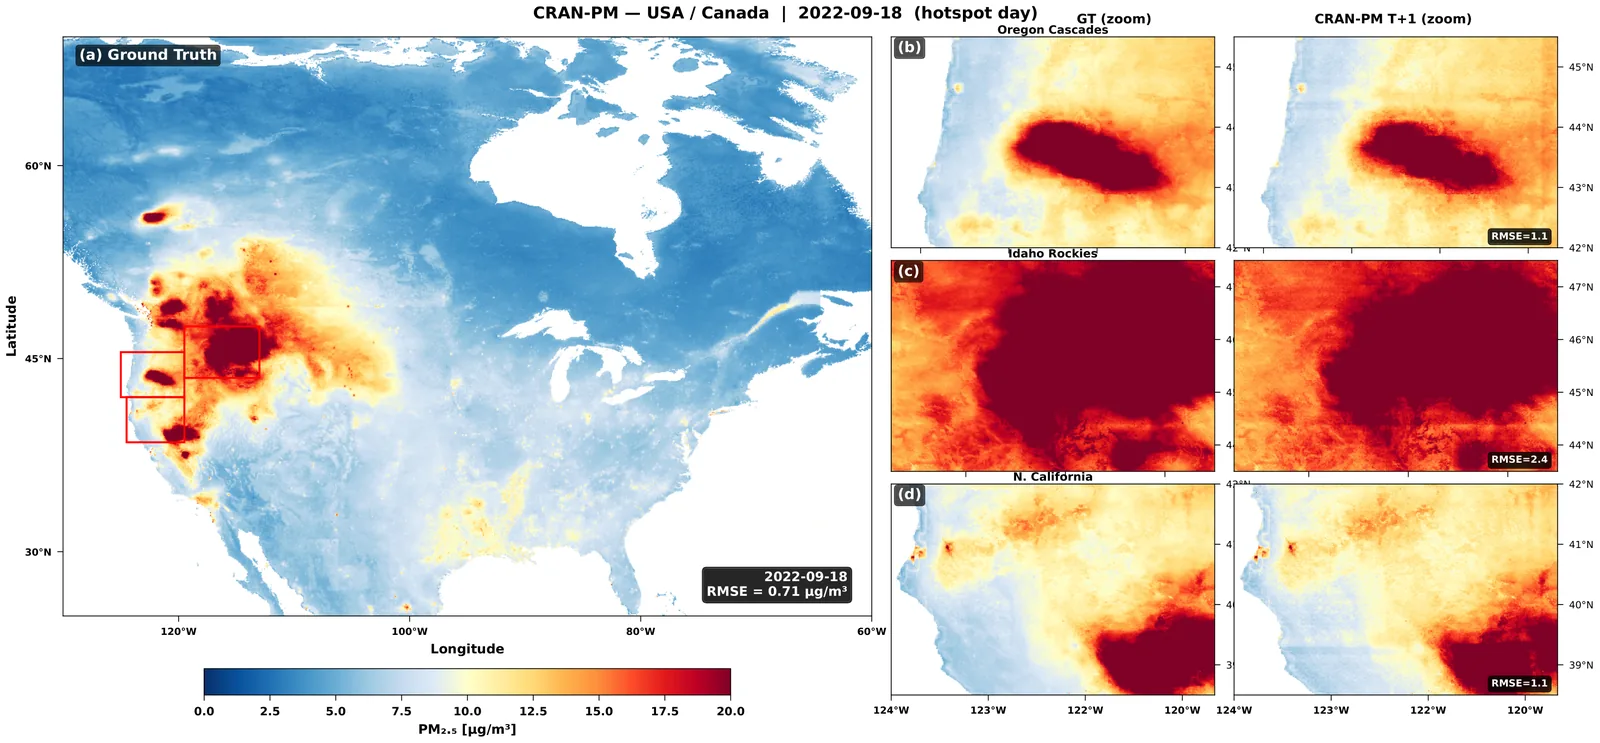 Transfert zero-shot aux États-Unis et au Canada (fumées d’incendies)
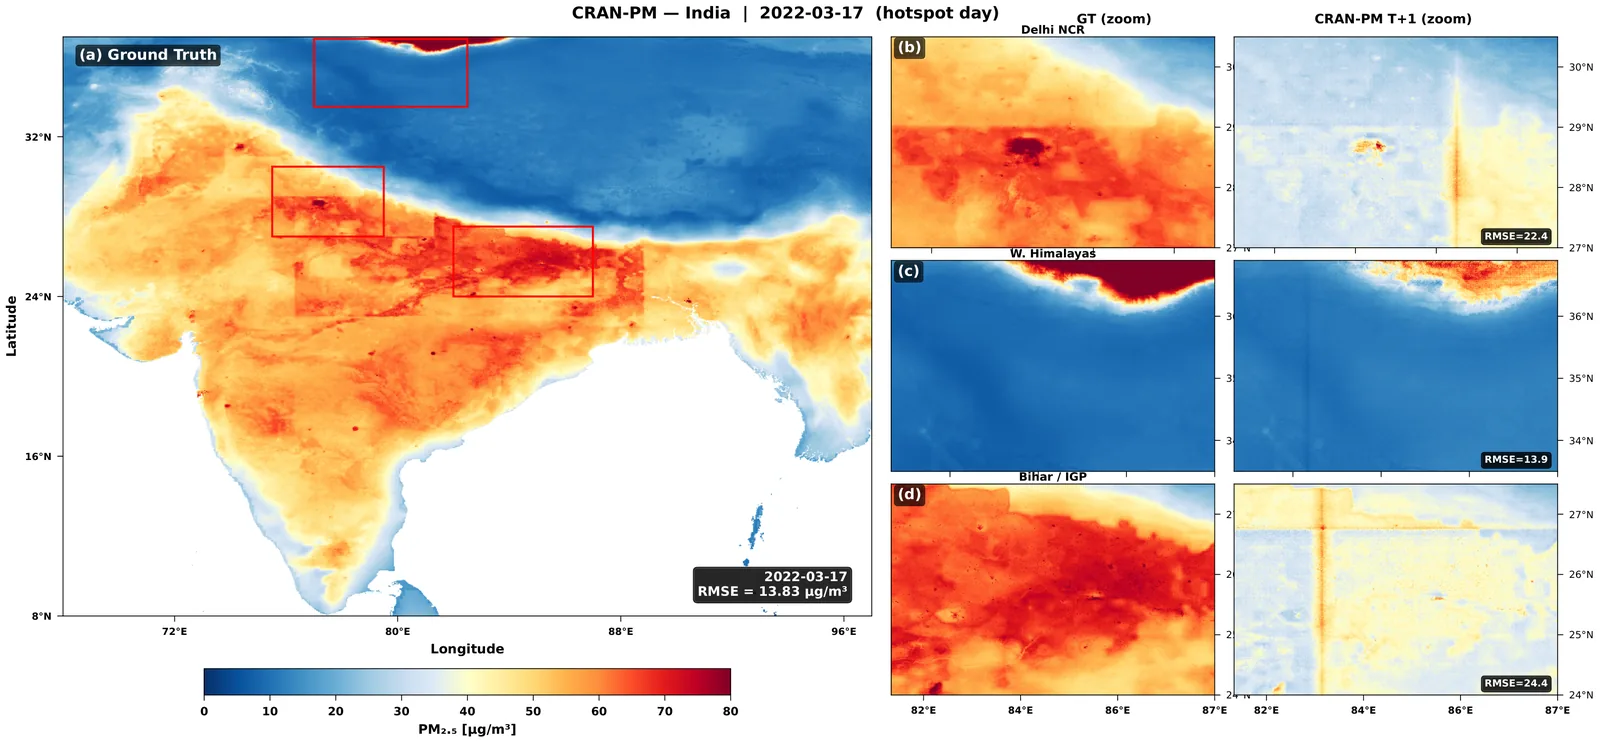 Transfert zero-shot en Inde : plaine indo-gangétique
Ressources
Crédits
- Premier auteur
- Ammar Kheder
- Statut
- Prépublication sur arXiv (2026)
- Calcul
- Supercalculateur LUMI (GPU AMD MI250X), entraînement distribué
- Logiciel
- PyTorch avec Distributed Data Parallel
- Affiliation
- LUT University, Atmospheric Modelling Centre (AMC-Lahti)